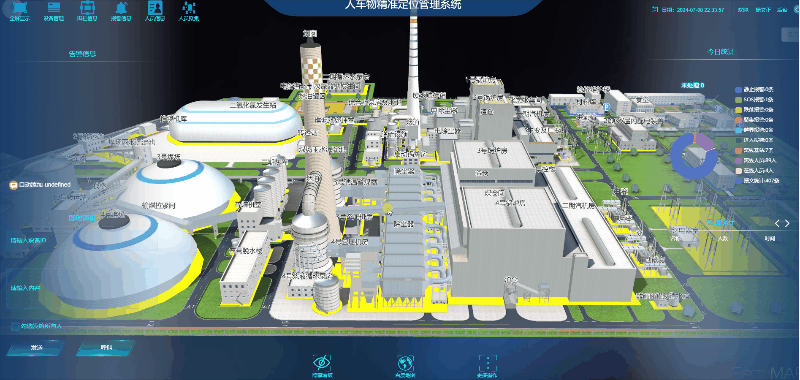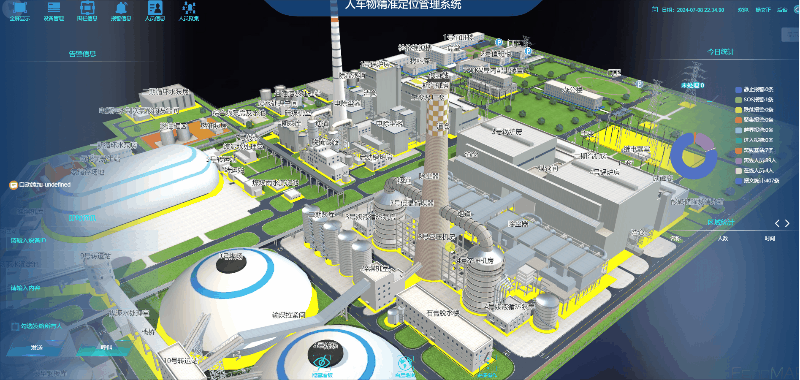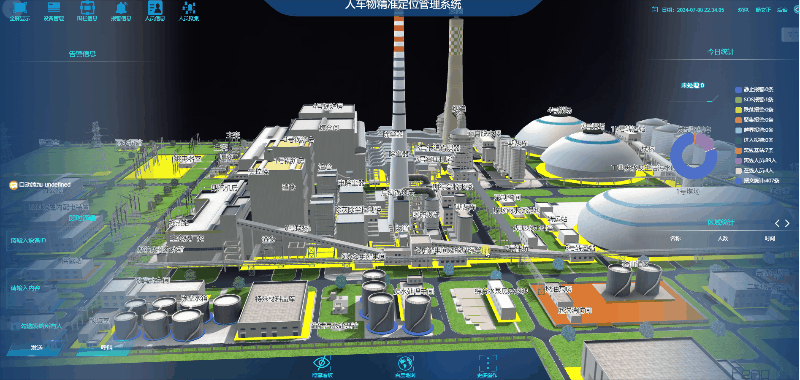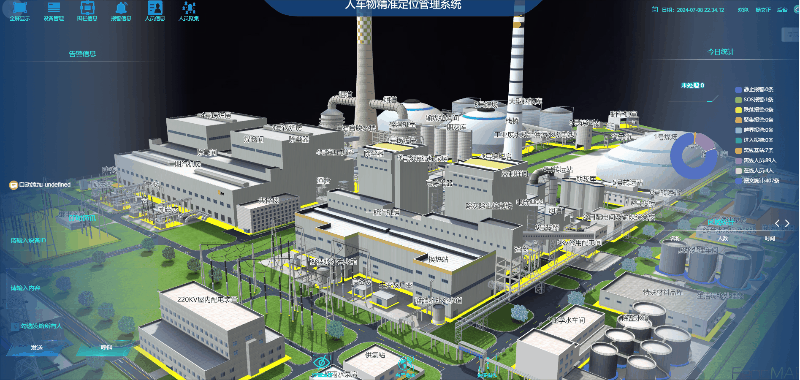
-
-
定位系统平台

-
监测系统平台

-
定位系统平台
行车、天车防碰撞方案

应用领域
本防撞系统主要用于天车及类似有轨运行设备之间的距离监测与防撞预警,适用于:
-
桥式起重机、门式起重机及龙门吊;
-
同一轨道上运行的多台天车;
-
轨道平车、电动搬运车及过跨车;
-
堆取料机、装卸机械等轨道运行设备;
-
工业生产线中的往复式轨道设备;
-
有轨设备与轨道端点、固定障碍物之间的距离预警。
系统通过在各台设备上安装防撞雷达,实时测量设备之间的距离。当两台设备接近设定的预警范围时,系统可分级输出报警信号,并通过继电器联动声光报警器、减速控制装置或停车控制系统,提醒操作人员及时采取措施,降低设备碰撞风险。
该方案适用于厂房、车间、仓库、港口、钢铁厂、矿山及大型装备制造等场所,主要解决有轨设备之间以及有轨设备与固定端点之间的防撞问题。
产品特点
1.高精度测距防撞:采用无线脉冲测距技术,实时测量同轨设备之间的距离,测距精度最高可达10~30厘米,数据稳定可靠,不会产生累计误差。
2.三级距离预警:支持安全距离、预警距离和危险距离三级阈值设置。当两台设备逐渐接近时,系统可根据距离变化输出不同等级的报警或控制信号。
3.支持设备联动控制:提供4路继电器输出,包括2路常开触点和2路常闭触点,可与声光报警器、减速装置、制动系统或设备控制器联动,实现报警、减速或停车。
4.识别指定设备:系统能够识别设备的唯一编号,只对需要防撞的有轨设备进行测距和预警,减少其他设备、金属结构或障碍物引起的误报警。
5.报警距离灵活设置:防撞距离可根据设备运行速度、制动距离、轨道长度和现场环境灵活调整,满足不同有轨设备的安全运行要求。
6.工业级防护设计:设备支持DC 12~24V宽电压供电,防护等级达到IP67,工作温度范围为-40℃~+80℃,适合室内外及复杂工业环境长期连续连续运行。
7.安装维护简单:设备可采用螺丝或抱箍固定,完成安装、接线和参数设置后即可使用。正常运行过程中无需频繁校准,维护工作量较小。
防撞原理
天车防撞系统主要由安装在各台天车上的防撞测距终端、声光报警器和控制装置组成。
当同一条轨道上有两台或多台天车运行时,每台天车上的测距终端会持续发送无线信号,并自动测量与其他天车之间的距离。可以简单理解为:系统一直在用一把“无线尺子”测量两台天车相隔多远。
系统可以设置三级防撞距离:
- 安全距离
两台天车距离较远时,系统不报警,天车正常运行。
- 预警距离
两台天车逐渐靠近并进入预警范围后,系统发出声光提示,提醒操作人员注意并提前减速。
- 危险距离
当两台天车继续靠近并进入危险范围时,系统发出持续报警,并可通过继电器向天车控制系统输出信号,实现自动减速或停车。
系统能够识别每台天车的设备编号,只对需要防撞的天车进行测距和预警,减少厂房金属结构、货物及其他无关设备造成的误报警。
简单来说,天车防撞系统就是通过实时测量同轨天车之间的距离,在距离过近时自动报警、减速或停车,从而降低天车相互碰撞的风险。
防撞雷达
设备参数
|
产品型号 |
HXZK-FZ |
|
设备接口 |
DC 供电口;RS485 |
|
输入电压 |
DC 12~24V |
|
平均功耗 |
< 5W |
|
安装方式 |
螺丝或抱箍安装 |
|
4G通信 |
选配 |
|
GNSS定位 |
选配 |
|
485模式参数 |
波特率115200 |
|
天线增益 |
5 dBi |
|
有效距离 (无遮挡 ) |
100米 |
|
防撞精度 (无遮挡) |
10~30cm |
|
测距频率 |
1-10Hz可调 |
|
通信协议 |
RS485 |
|
性能设计 |
超强抗电磁干扰 |
|
工作温度 |
-40℃~+80℃ |
|
存储温度 |
-40ºC~90ºC |
|
工作湿度 |
0%~90%无凝结 |
|
存储湿度 |
0%~90%无凝结 |
|
尺寸(厘米) |
122*137*45 |
|
重量(克) |
<1200 |
|
防护等级 |
IP67 |
设备接线
天车大车防撞
当同一轨道上运行多台天车时,可在每台天车上安装一台防撞雷达终端。终端应朝向相邻天车安装,并保持测距路径无遮挡。系统通过实时获取天车之间的距离;当距离低于设定的安全阈值时,触发相应的预警信号。实时距离数据还可传送至 PLC,由 PLC 根据预设控制逻辑执行报警、减速或停车等操作。
如需对轨道端部进行防撞保护,可在轨道起点和终点分别安装固定式防撞雷达终端。天车上的终端与端部终端实时测距,并依据设定阈值触发预警及 PLC 联动控制,降低天车越过轨道运行边界的风险。
同一跨内有上下两层天车时,可在上层天车底部和下层天车顶部各安装一台防撞测距终端。两台终端应相互对准,且中间没有遮挡,以便实时测量上下层天车之间的距离。
当测得的距离小于预设安全距离时,系统会发出报警提示。测距数据也可传送给 PLC,由 PLC 按照现场设定的控制逻辑,联动天车减速或停车。
设备安装安装注意事项
1. 安装在天车相对的一侧
防撞设备应安装在两台天车相互靠近的一端。两台设备的正面要相互对准,确保无线信号能够正常传输。
2. 尽量保持同一高度
两台天车上的防撞设备应尽量安装在同一水平高度,避免一高一低或角度偏差过大,影响测距距离和稳定性。
3. 前方不能有遮挡
设备正前方不要有钢梁、电机、护栏、电控箱或其他金属部件遮挡。设备与大型金属结构之间应保留适当距离,减少信号反射和干扰。
4. 安装必须牢固
应使用螺栓、抱箍或专用支架固定,并做好防松处理。安装完成后,设备不能出现松动、晃动或明显倾斜,防止天车运行振动影响测距。
5. 做好防碰撞保护
设备应安装在不容易被吊物、钢丝绳或维修工具碰到的位置。必要时可以增加保护罩,但保护罩不能遮挡设备正面,也不要使用全封闭金属罩。
6. 正确连接电源
设备支持DC 12~24V供电。接线前应确认电压和正负极,严禁接反或带电操作。建议在电源输入端安装保险丝或独立保护开关。
7. 远离强干扰设备
安装位置应尽量远离大功率电机、变频器、高压电缆和接触器等干扰源。设备电源线和通信线不要与动力电缆长距离并排敷设。
8. 正确连接报警和控制线路
如果需要联动声光报警器、减速装置或停车控制系统,应确认继电器的常开、常闭和公共端定义。大功率负载应通过中间继电器控制,不能直接接入设备输出端。
9. 做好线缆保护
电源线、通信线和控制线应固定牢靠,并使用线管或拖链进行保护。接头需要拧紧,并做好防水、防尘和防松处理。
10. 合理设置防撞距离
报警距离应根据天车运行速度、制动距离、设备惯性和现场环境设置。天车速度越快、载重量越大,预警和停车距离就要设置得越远。
11. 安装后进行现场测试
安装完成后,让两台天车低速接近,依次检查:
- 测距数据是否准确、稳定;
- 预警距离和危险距离是否合理;
- 声光报警是否正常;
- 减速或停车控制是否有效;
- 两台天车靠近时是否能够及时响应。
测试正常后,才能投入正式使用。
12. 定期检查维护
使用过程中应定期检查设备、支架、螺栓、线缆和接头是否松动或损坏,并及时清理设备表面的灰尘、油污和积水。设备位置或安装角度发生变化后,应重新进行测距和报警测试。
应用案例
应用案例设备现场安装照片


-
化工、石化、炼油厂人员及车辆定位方案
化工生产环境复杂多变,厂区内广泛分布着易燃易爆、有毒有害、高温高压等高风险区域,一旦发生泄漏、火灾、爆炸或中毒等事故,极易造成重大人员伤亡。事故发生后,企业能否第一时间准确掌握现场人员分布情况,直接影响疏散组织与应急救援的效率,关乎每一位员工的生命安全。
-

行车、天车防碰撞方案
通过在行车上安装精准测距基站,基站之间实时互相测距,设定一个危险距离R,当行车2和行车1或者行车3的距离小于R时,就会触发继电器工作启动声光报警器提醒司机或者切断电源让天车停止工作。
-
矿山人员车辆定位管理解决方案
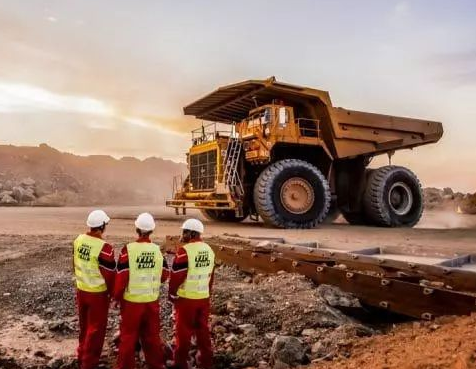
矿山人员车辆定位方案是一种设计用于跟踪矿区内运载矿山人员的车辆位置的系统。 该系统通过提供车辆的实时位置信息,对于确保人员安全至关重要。 以下是矿山人员车辆定位方案的一些关键组成部分:GPS跟踪:该方案利用GPS(全球定位系统)跟踪矿山人员车辆的位置。 GPS 跟踪提供准确的位置数据,可用于监控车辆的速度和方向。车辆跟踪软件:从车辆收集的 GPS 数据被发送到中央系统,该系统使用车辆跟踪软件在地图上显示车辆的实时位置。通讯设备:该方案还需要无线电或手机等通讯设备,让车上人员能够与控制室和应急服务部门进行通讯。地理围栏:地理围栏是一项允许该方案在矿区内设置虚拟边界的功能。 如果车辆进入或离开地理围栏区域,该方案将向控制室发出警报。应急响应:该方案应制定应急响应协议,以防发生事故。 这可能涉及应急小组、疏散计划和急救设备。总体而言,矿山人员车辆定位方案是矿山安全的重要组成部分。 通过提供实时位置数据,该方案可以帮助预防事故并对紧急情况做出快速反应。
-
叉车防碰撞方案
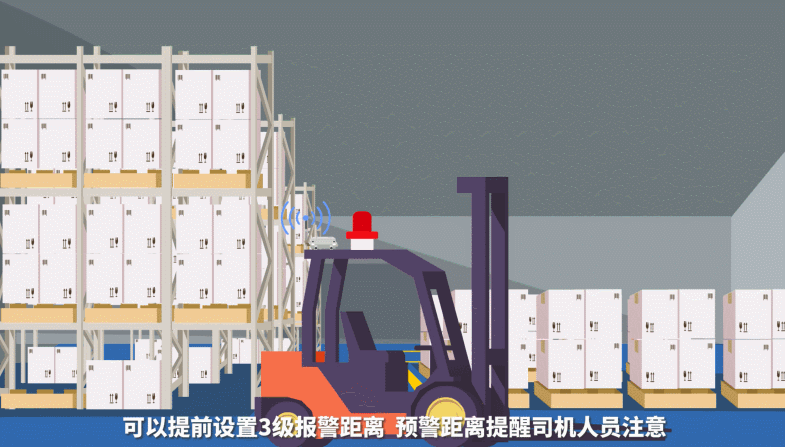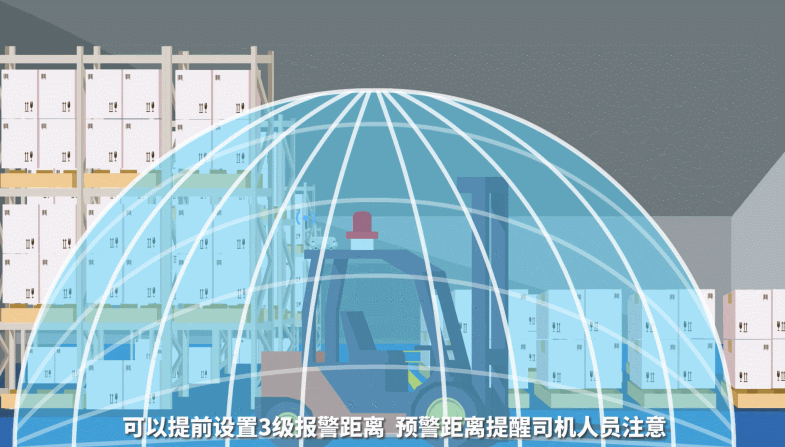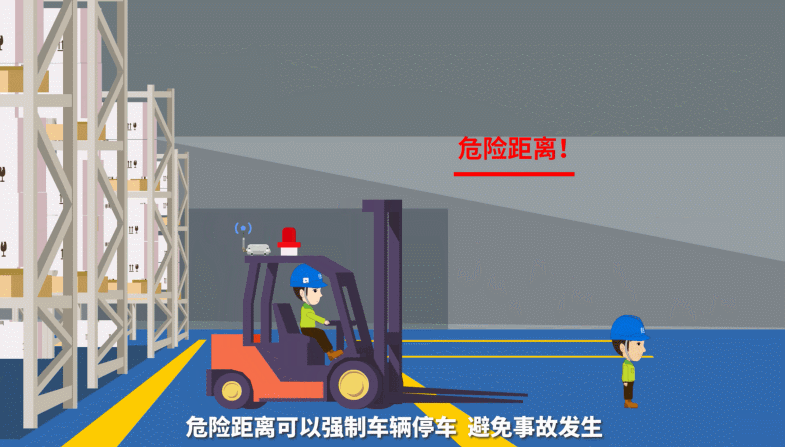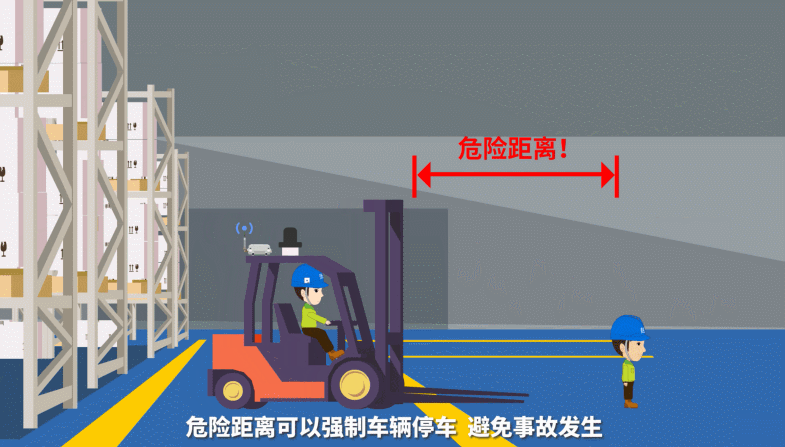
车与人防碰撞:叉车上安装精准测距模块和声光报警器,预先设定好安全距离R,测距模块与人员携带的标签测距L,当距离小于预先设定的安全距离R时就触发测距模块的继电器接通声光报警器工作提醒驾驶员注意。
-
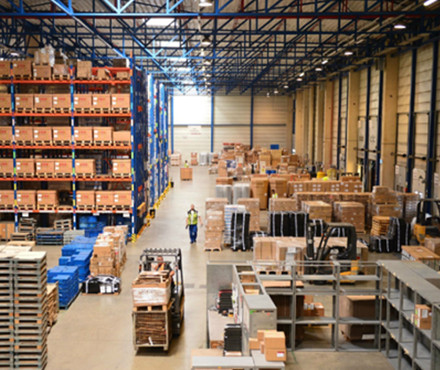
工业智能制造,电力电厂,钢铁治金定位方案
高精度人员、物资、车辆精准定位系统基于多维技术融合方案,可以实现10~30厘米的精准位置数据采集,可用于工业智能智能制,造汽车装配,电力电厂,钢铁治金等行业实现对工厂内的人、车、物、料等的精确定位、无缝追踪、智能调配与高效协同,大幅提升工厂的精益生产及精细化管理水平。
-
数据机房人员定位方案
通过在机房内布设有限数量微基站,实时精确地定位巡检人员上的微标签位置,零延时地将巡检人员位置信息显示在机房控制中心,进行安全区域管控、人员在岗监控等。精度达到10厘米级,精确管控以优化流程、合理调度安排、提高数据机房的巡检效率。
-

北斗储油罐、滑坡、采空区位移变形监测方案
北斗位移监测可实现水平±2.5毫米,垂直±5.0毫米的位置变化监测,可以用于滑坡,道路边坡,采空区,尾矿库,水库大坝,铁塔,储油罐等的形变监测,通过长期的连续监测,掌握被监测体的位置变化趋势,避免灾害事故发生。
-
隧道错车智慧调度方案
铁路隧道施工过程中,由于隧道宽度比较窄,只在固定的距离处有错车位置,当车辆交汇位置距离错车位置比较远的时候车辆需要倒车到错车位置才能错车,这就会导致花费很多时间来错车,大大的降低了工作效率。
-
智慧电厂定位方案
火力发电厂安全管理的主要环节就是全过程生产管理中对运行、检修、维护和技术改造环节的安全管理。 火力发电厂安全管理的主要任务是要保证人身安全、设备安全和运行安全。现场安全管理主要是结合生产实际,根据运行检修情况所进行的安全管理活动。在现场生产中,运行维护、定期试验、设备消缺、运行与检修设备系统是否隔绝,安全措施是否完善。
-

戒毒所人员定位
室内定位系统中,人员或物品上所佩戴的定位标签利用超宽带脉冲信号发射出位置数据,定位基站接收,计算出定位标签信号到达不同定位基站的时间差,然后处理软件对位置进行解算,最终得到被定位物体的位置(如下图所示)。
-
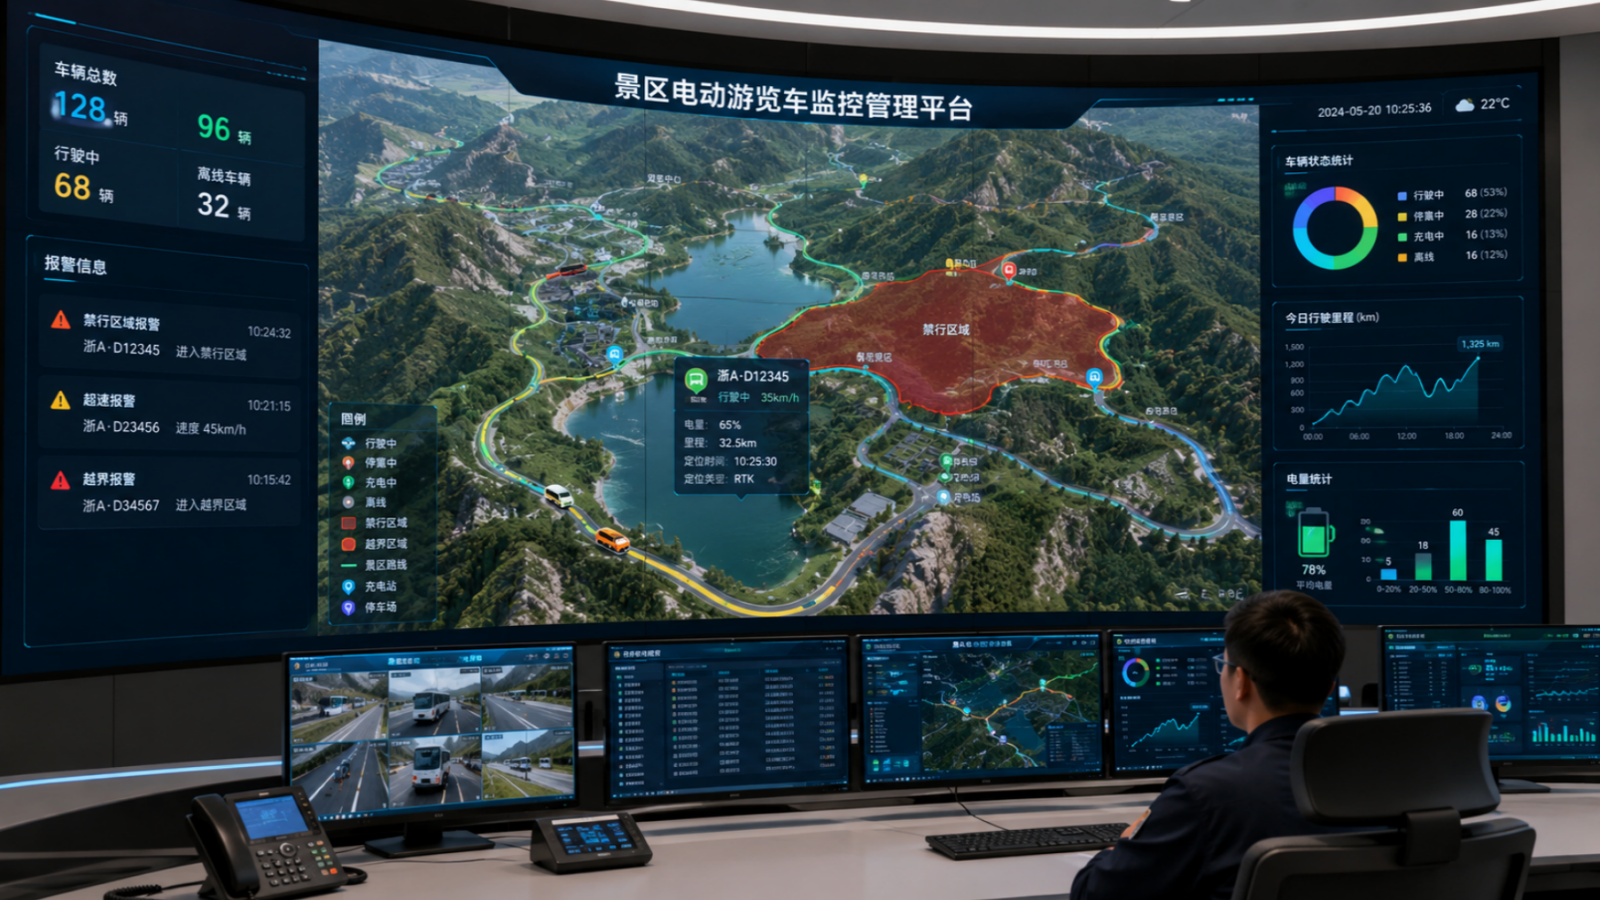
景区游览车高精度定位管理方案
景区里电动游览车越来越多,车辆穿梭在狭窄的道路、人流密集的区域,容易出现超速、闯入禁行区(如步行街、草坪)、越界行驶等安全问题。传统GPS定位误差大(5-10米),分不清车辆到底在哪条车道、是否越线,监控画面经常出现“漂移”,给调度和安全监管带来很大困扰。
-
变电站定位
变电站具有很强的电磁干扰,这会对精确定位系统的位置信息采集造成极大的影响,导致传统的定位系统难以达到“精确定位”目的。华星智控采用超宽带(UWB)定位技术,该技术由于极低的射频功率,能够有效对抗多径,提高在复杂电磁波环境下的定位精度;超宽带信号有很强的穿透能力,非常适合阻挡物较多的变电站环境定位;超宽带定位精度可达厘米级,同时对定位基站及标签采取相应的屏蔽措施,确保精确定位系统在复杂电磁环境下的可靠运行。